登录社区云,与社区用户共同成长
邀请您加入社区
本文针对具身智能在动态场景下的感知难题,提出了融合物理先验的MA-TVA框架。通过运动矢量引导注意力与多尺度时序记忆机制,有效提升了模型对高速运动与遮挡目标的预测精度与鲁棒性。该研究为具身智能体在复杂动态环境中的安全作业提供了理论支撑与技术路径。未来工作将探索基于因果推理的运动预测模型,使智能体能够理解人类或物体的运动意图(如“去拿水杯”),从而实现更具前瞻性的交互与协作。
本文针对具身智能跨场景泛化难题,提出了一种融合三维时空约束与交互式掩码策略的自监督TVA预训练框架。该方法有效利用了海量无标签交互数据,赋予了模型对物理空间与因果关系的理解能力,显著提升了智能体在未知环境中的适应性。未来研究将探索结合大语言模型(LLM)的语义先验知识,构建多模态自监督预训练模型,使智能体能够理解复杂的自然语言指令,并在开放词汇环境下进行感知与交互。
本研究提出的 Social-TVA 框架,为构建具有深度社会智能的具身智能体提供了系统性的解决方案。通过整合心智理论推理、联合意图管理与自适应沟通协商,该框架使智能体能够深入理解同伴、有效形成团队并灵活解决冲突。这使其不仅在纯粹的多智能体任务中表现卓越,更能在复杂的人机协作场景中充当可靠、贴心、高效的伙伴。这是实现智能体从“个体智者”迈向“社会成员”的关键跨越。
本文系统研究了TVA架构与World模型在具身智能中的融合机理,提出了基于双向信息流的融合框架。理论分析与实验结果证明,通过状态空间对齐与注意力动力学引导,能够有效解决感知与预测割裂的问题,显著提升具身智能系统的性能与鲁棒性。未来工作将聚焦于两个方向:一是探索轻量化TVA架构在移动端具身智能体上的部署,以降低计算延迟;二是研究多智能体场景下的TVA-World融合机制,实现感知共享与协同规划,推动
本文针对具身智能World模型在动态世界中的适应性问题,提出了一套基于TVA的在线学习与更新机制。通过增量式经验缓冲池实现高效数据流管理,并通过双路径TVA更新器(编码器EWC稳定化与预测器渐进式扩展)巧妙平衡了稳定性与可塑性,有效缓解了灾难性遗忘。实验表明,该机制能显著提升World模型在非平稳环境下的快速适应能力和在连续任务中的知识保持能力。
本文针对具身智能体在终身学习过程中面临的灾难性遗忘问题,提出了TVA-VLA协同的增量知识固化与遗忘抑制框架。通过TVA架构的突触固化与语义回放机制,实现了智能体从学了就忘到博闻强记的跨越;结合知识蒸馏,赋予了模型在连续任务流中的稳定性与可塑性。实验结果表明,该方法显著降低了遗忘率,提升了学习效率,为具身智能体的长期部署提供了技术支撑。
TVA通过引入“多粒度行为注视机制”,从人类的眼动、手势、肌电等微弱信号中推理其未明说的目标与疲劳状态;同时,设计了“可解释性信任反馈回路”,让智能体能够以自然语言或动作示意的方式向人类传达其决策依据,并根据人类的信任反馈动态调整行为策略。实验结果表明,在“协同装配”与“康复辅助”任务中,该框架将人机协作流畅度提升了60%,人类对智能体的信任评分提高了45%,有效赋予了具身智能体“心领神会、默契配
本文针对具身智能体在跨域场景中面临的认知壁垒问题,提出了TVA-VLA协同的跨域场景自适应迁移与异构任务泛化框架。通过TVA架构的风格解耦与语义引导机制,实现了智能体从刻板模仿到灵活应变的跨越;结合在线自适应修正,赋予了模型在动态环境中的快速调整能力。实验结果表明,该方法显著提升了跨域任务的成功率与泛化效率,降低了部署成本。
具身智能的征程是双向的:一方面,我们为强大的“心智”(如TVA)寻找匹配的“肉身”;另一方面,新颖的“肉身”也在催生和塑造全新的“心智”需求与能力。一个柔软、多感官、高自由度的身体,将要求其控制“大脑”具备处理高维连续状态、利用物理接触反馈、进行全身协调规划等前所未有的能力。
具身智能的终极目标,是创造出能在复杂物理世界中像生物一样灵活、高效、稳健地生存与解决问题的实体。单纯依靠工程优化和算力堆砌,或许能解决特定任务,但难以触及通用智能的核心——那种对世界深刻、结构化、因果性的理解,以及基于此的主动、有目的、富有想象力的互动。预测加工理论和主动推理框架,为我们提供了一幅将感知、认知与行动统一起来的宏伟蓝图。它告诉我们,智能的本质是持续的、基于模型的预测与互动。
Agent 的认知能力(理解、推理、记忆、工具调用)已经足够成熟,Qwen、DeepSeek 这些大模型的推理水平完全能支撑烹饪指导这种场景。但如果输出只能通过文字,它就永远被困在"需要你主动去用"的工具定位里。
【摘要】2026年智能汽车行业加速布局具身智能赛道,车企与四足机器人企业合作形成新增长点。武汉江南北机器人Vbot机器狗华中首店入驻大悦城,打造车狗协同实景展厅,展示机器狗与SUV在硬件适配、感知协同、AI交互等方面的深度融合方案,覆盖户外探险、应急救援等多场景需求。该方案为车企提供差异化竞争卖点,同时拓展科教、文旅等商用领域。产业分析师认为,车机智能融合已进入规模化落地阶段,江南北机器人以成熟方
摘要: 大语言模型(LLM)与AIAgent技术正从虚拟控制台走向物理世界,通过FunctionCalling机制驱动硬件设备(如声光报警灯),实现高危工业、运维场景的实时告警。架构分为感知层(多模态数据采集)、思考层(LLM分析并生成结构化指令)和执行层(硬件联动)。代码示例展示了如何用OpenAI的API将非结构化日志转化为语音播报与灯光控制,并强调需解决大模型输出冗余、参数校验及离线部署等问
具身智能(Embodied Intelligence)不是“在仿真里跑个导航”,也不是“给机械臂写个运动学脚本”——它是端到端可微具身推理架构(Differentiable Embodied Reasoning Stack, DERS)**,并基于实现完整 pipeline,支持从语言指令生成动作序列,并在仿真中实时闭环验证。
工业强化学习框架(GR-RL)技术密档701-1000号摘要: 本技术文档集聚焦工业级具身智能系统的底层参数与核心算法,涵盖硬件控制、传感融合、运动规划及分布式训练等关键技术指标。主要内容包括:总线仲裁采用伺服驱动优先的抢占式调度(701);四元数压缩存储实现0.0006rad精度损失(702);PPO经验池设置0.45分值的自动清理机制(705);工业环境适应性设计含四级红外抑光(704)和-2
本文档421-480条详细记录了GR-RL具身强化学习框架的核心技术参数与约束条件,涵盖运动控制(如四元数插值步长、机械臂微步驱动)、感知处理(图像滤波、深度相机抑制)、系统优化(内存锁定、分布式训练分片)、硬件交互(伺服编码器采样、GPIO配置)等关键领域。重点包括:运动轨迹插补精度(速度波动≤3.2%)、实时性约束(姿态同步时延≤45ms)、训练稳定性控制(梯度限幅±2.5)以及环境适应性参数
本文通过一张AI家族图谱,梳理了AI、AIGC、大模型、LLM、多模态、Agent、Vibe Coding、具身智能等核心概念及其层次关系。文章指出AI是一个广阔的技术家族,AIGC强调内容生成,大模型是AI应用的能力底座,LLM是其中最常用的大语言模型,多模态让AI处理多种信息形态,Agent实现任务执行,Vibe Coding辅助软件开发。普通人入门AI无需深究技术细节,掌握这些概念和工具的使
librcl.so:ROS2 系统核心librclcpp.so:C++ 用户接口librmw.so:中间件抽象librmw_fastrtps_cpp.so:中间件实现libfastdds.so:真正网络通信rosidl_*:消息类型支持。
【代码】启动报错:Unable to start ServletWebServerApplicationContext due to missing ServletWebServerFactory bean.
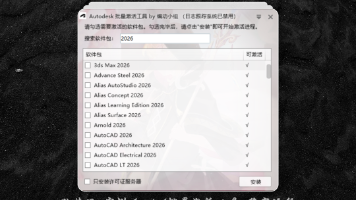
软件采用网络许可证检测与离线解锁模式,可一键完成多台设备的授权部署,具备许可证状态监控与回收功能。其简洁的配置界面适合企业IT人员统一管理Autodesk软件授权。Autodesk批量解锁工具是一款专为Autodesk系列软件设计的授权管理工具,支持AutoCAD、Revit、Maya等产品的批量解锁操作。
【已解决】Unrecognized configuration feature: http://javax.xml.XMLConstants/property/accessExternalDTD
HomeAssistant是一款跨平台智能家居控制系统,支持不同品牌设备的联动与自动化场景设置。本文演示了在香橙派Zero3上通过CasaOS系统部署HomeAssistant的详细步骤:首先添加Docker镜像源,然后在CasaOS应用商店安装HomeAssistant并完成初始化配置。文章还介绍了如何添加已发现的设备(如群晖NAS)以及通过HACS插件扩展设备支持。通过cpolar实现远程访问
CrystalDiskInfo中文版是一款专业的硬盘健康状态监测工具,通过SMART技术实时监控硬盘的各项参数,提供温度、使用时长、错误率等关键数据的中文可视化报告。软件具备智能预警功能,可在硬盘出现潜在故障前发出警报,支持邮件通知与日志记录,帮助用户及时备份数据,有效防止数据丢失风险。
最近新起了一个项目,结果发现更新一部分配置之后初选,项目刚启动初选如下提示:上网查阅无果于是去官网找到这个:发现这是个是一个支持脚本高亮,并且格式化的脚本个是插件于是在IntheSettings/PreferencesdialogCtrl+Alt+S 下载如果下载可以重新去掉选择重启之后再选择重新启动个人习惯,可以同时安装:.........
将生成的点云数据保存为 点云格式的文件。
创建一个工作流,用来搭建在线问答客服的整体流程~无需额外的参数输入,系统将直接从用户的聊天输入框中提取对话内容。这种方式简化了交互流程,使得用户可以更加便捷地与系统进行交流。从左侧的知识库节点击加号,把知识库放入到面板中。Query是一个查询语句,我们这里引用的是开始节点传递过来的值。知识库会根据这个Query召回最匹配的信息。点击知识库旁边的加号按钮,就可以添加我们在上一节中创建好的「汽车行业知
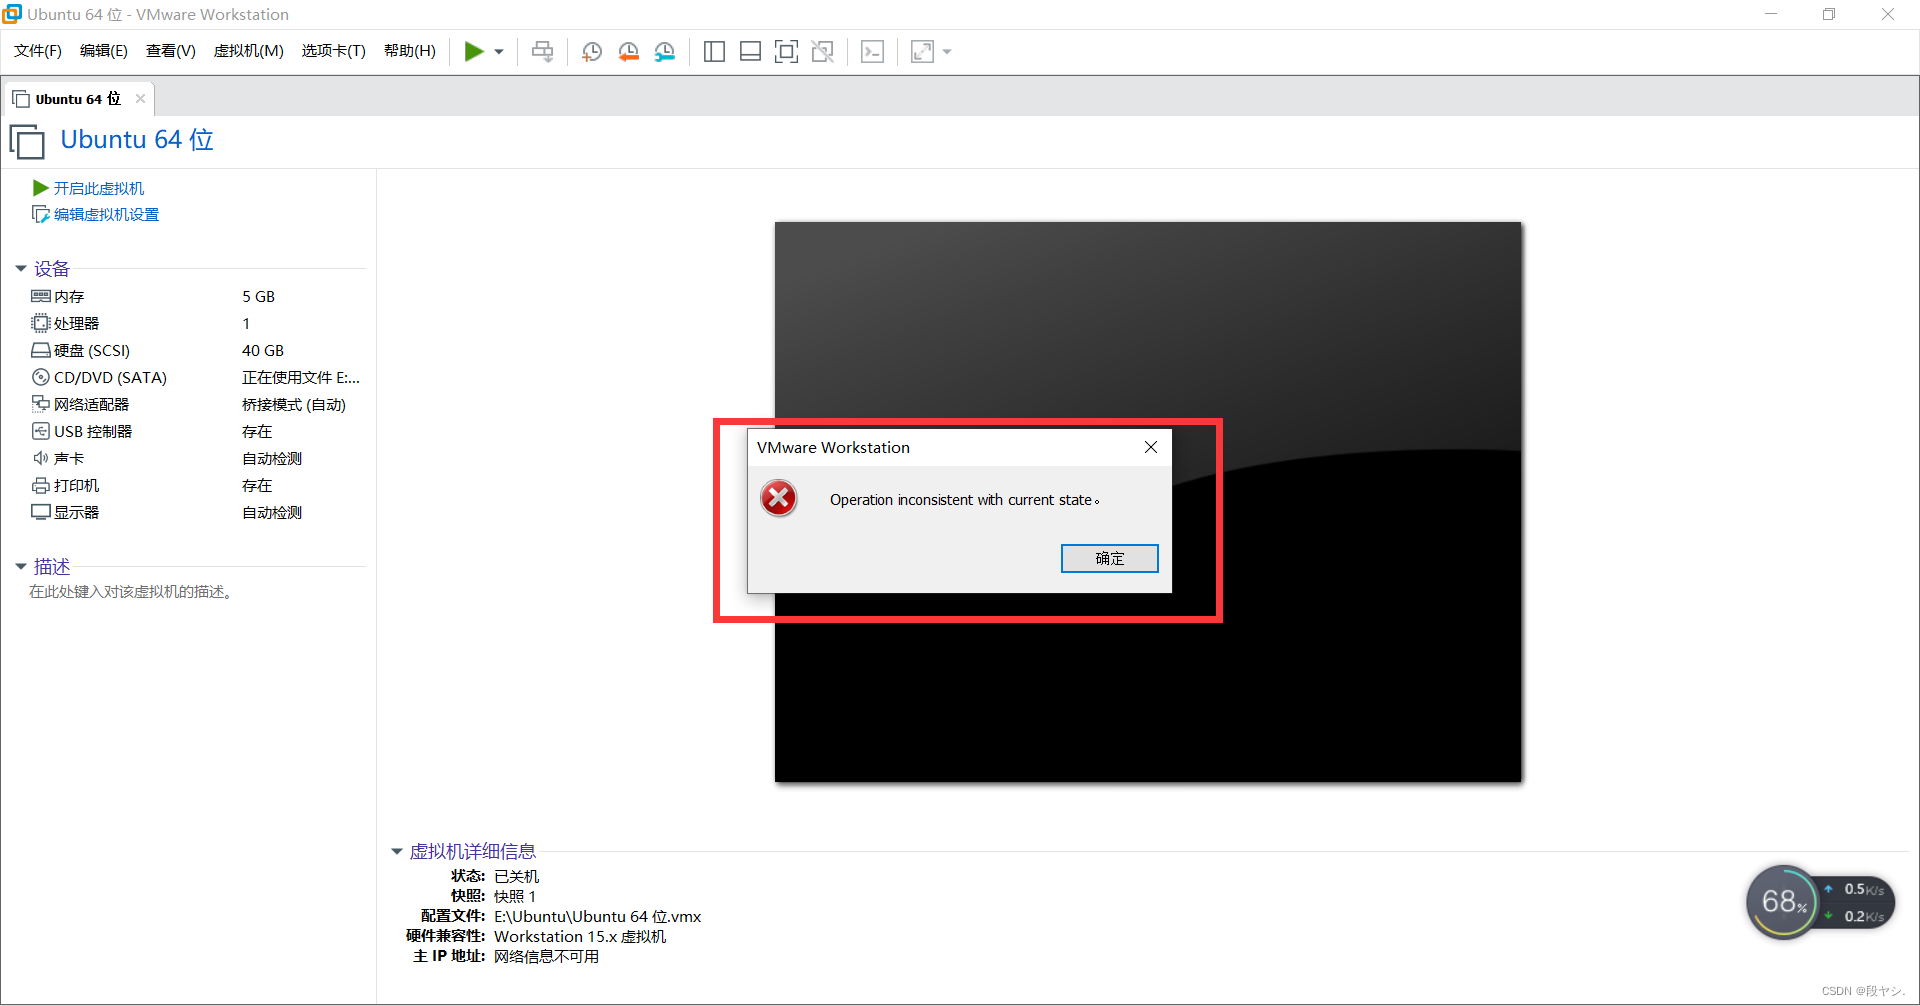
2、找到该虚拟机目录中的 .lck 后缀文件夹,将其删除后再尝试打开虚拟机。(1)没有正常退出项目,直接关闭虚拟机。(2)虚拟机还没有关闭,就直接关闭电脑。1、重新启动VMware。
ml-agents0.7We’ve added a two new enhancements in the Unity ML-Agents Toolkit v0.6 based on your feedback! The first enhancement improves the usability of Brains by turning them from MonoBehaviors to
tomcat引入javaagent后与tomcat自带包冲突
VM options中添加参数-javaagent:/Users/clervercode/abc/apps/ArmsAgent/arms-bootstrap-1.7.0-SNAPSHOT.jar -Darms.licenseKey=hvxxxxxx@xxxxxx266 -Darms.appName=app-clevercode
点击startup.bat一闪而过的原因和解决方法
问题描述:SpringBoot项目启动时,控制台出现“org.apache.catalina.LifecycleException: Protocol handler start failed”的报错;问题分析:根据错误信息提示,我们可以知道,问题产生的是:协议处理程序启动失败;错误原因:此项目的端口还在,所以启动失败;问题解决:关掉Java进程,重新启动就可以了;...
预防措施:为了预防d3dcompiler_47.dll文件丢失或损坏的问题再次发生,建议用户定期更新系统和软件,检查并更新驱动程序,使用杀毒软件保护系统,避免随意删除系统文件,并定期备份重要数据和系统状态。d3dcompiler_47.dll文件是DirectX的一部分,如果系统中安装的DirectX版本过低或不兼容,可能会导致该文件缺失。常见问题:当系统中缺少d3dcompiler_47.dll
sqlalchemy 对象commit之后再使用就会报错。既然这样,提交后还需要使用,就拷贝一个副本出来。
1.异常信息描述严重: A child container failed during startjava.util.concurrent.ExecutionException: org.apache.catalina.LifecycleException:Failed to start component [StandardEngine[Catalina].StandardHos